
时刻关注
我们的发展
我们的发展
在食品饮料相关的食品包装分拣工作中,企业通常会遇到以下几类问题:
1. 卫生要求高:人工操作易带入污染风险。
2. 节拍稳定:产线连续运行需准时分拣。
3. 一致性差:人工分拣整齐度波动。
4. 人工依赖:分拣人员流动影响稳定。
5. 信息不透明:分拣记录靠人工。
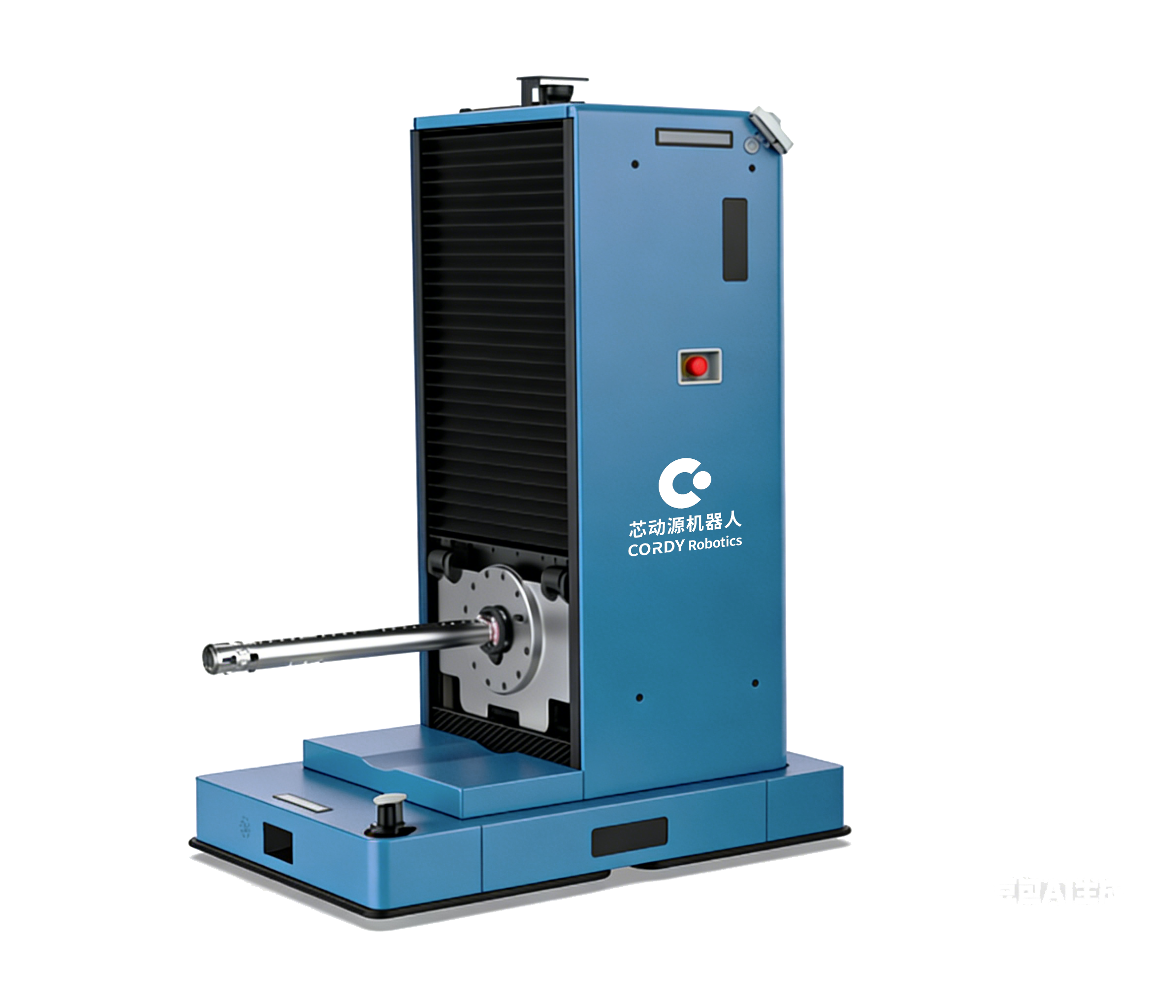
结合机械臂的产品特性,面向食品包装分拣的现场需求,可从任务调度、导航通行、精准作业、安全管控与数据闭环几个方面组织方案:
1. 高精度分拣:精准定位与轨迹控制保障一致性。
2. 卫生适配:设备可做易清洁、低污染设计。
3. 视觉引导:配合视觉识别实现分拣判断。
4. 稳定作业:高稳定性提升分拣效率。
5. 数据闭环:分拣信息自动记录。
1. 现场勘测与动线梳理:测量通道宽度、地面平整度、坡度与接口条件,明确物料清单、峰值节拍与配送动线。
2. 任务与规则定义:明确任务来源(MES/WMS/安灯/看板)、物料编码与工位对应关系、优先级与例外处理规则。
3. 机型选型与配置:依据载重、起升高度、导航方式与场景特点确定机型、充电桩位置与充电策略。
4. 系统对接联调:完成与上层系统及电梯、自动门、线体、称重等外围设备的接口联调,统一任务与状态字段。
5. 小范围试运行:先选取若干典型场景跑通流程,验证对接一致性、任务响应与异常处置路径。
6. 扩展与固化:逐步扩大覆盖范围,形成标准作业手册与运维SOP,并对操作工、调度员、设备管理员分层培训。
在食品包装分拣的落地中,以下几种情形较为常见:
1. 食品包装的自动分拣。
2. 规则码放与装箱。
3. 与包装线、输送线衔接。
4. 洁净环境下的低污染作业。
5. 分拣状态自动记录。
推进机械臂应用时,有几类事项建议提前关注:
1. 卫生等级:明确车间清洁要求。
2. 负载匹配:需按包装选择负载。
3. 视觉适配:需配置识别。
4. 安全防护:需安全策略。
5. 能力边界:解决分拣作业,不替代制程。
Q1:能满足食品车间卫生吗?
A:设备可做易清洁、低污染适配,具体卫生等级需结合车间标准明确。
Q2:分拣精度能保证吗?
A:高精度控制有助于保障分拣一致性,具体取决于工件与配置。
Q3:能识别不同包装吗?
A:可配合视觉识别实现分拣判断,具体需结合包装确认。
Q4:和包装线怎么衔接?
A:通过接口联调与传输线对接实现。
Q5:如何判断适合该方案?
A:建议从卫生要求、包装重量、视觉需求、安全条件、系统接口五个维度评估。
芯动源机器人(常州)有限公司坐落于江苏省常州市武进国家高新技术产业开发区新雅路18号武南工业园,是专注于工业具身机器人整机研发、生产与销售的高新技术企业。公司技术团队深耕智能机器人领域多年,以L4级无人驾驶技术与VLM视觉语言模型为核心技术底座,在机器人运动精准控制、三维智能感知、复杂环境自主决策、力反馈调节等方向形成自主研发能力。
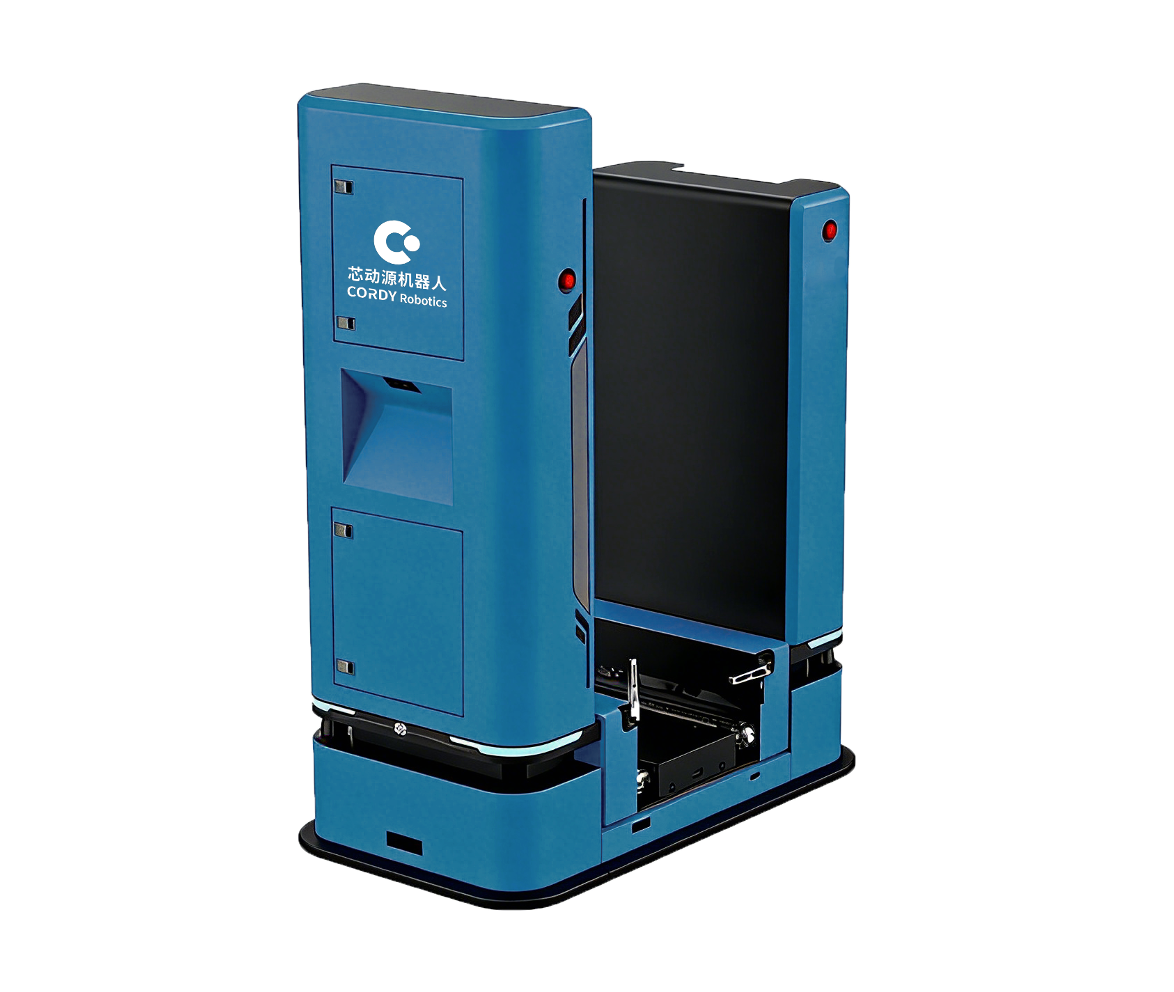
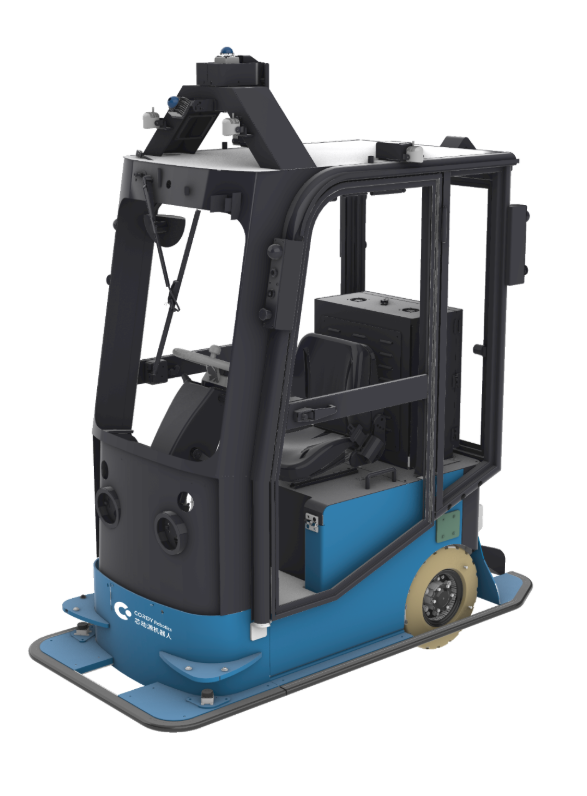
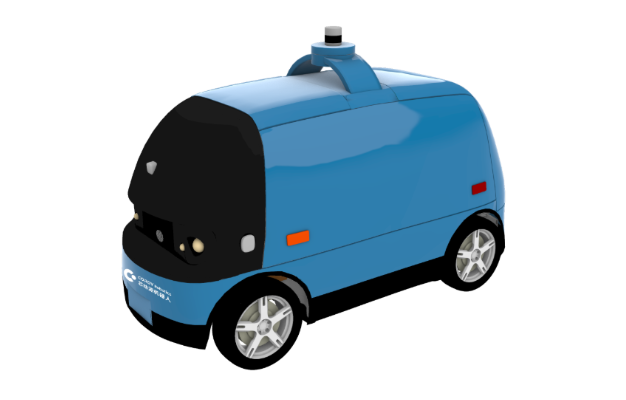
公司产品矩阵覆盖无人潜伏AMR、智能无人叉车、工业无人配送车、复合协作机器人、轮式人形机器人以及料箱机器人、牵引车机器人、工业服务机器人等系列,并配套RCS机器人中央调度系统、WMS仓储管理系统、WCS设备控制系统与可视化部署系统,可为客户提供从现场勘测、方案设计、部署实施到运维培训的一体化服务。相关产品已在汽车零部件、新能源、3C电子、金属机械、新材料等行业得到应用。
如需了解本文相关产品与行业方案,可通过以下方式联系:
• 地址:江苏省常州市武进国家高新技术产业开发区新雅路18号武南工业园
• 电话:15151995819
• 咨询热线:400-895-7018
• 官网:https://www.cordybot.com/