
时刻关注
我们的发展
我们的发展
1. 产线对接节拍紧、人工转运效率低产线各工序间物料转运依赖人工推车或固定输送线,多品种混线生产时换线调整慢,人工搬运节拍不稳定,易造成产线待料或在制品积压。
2. 物料对接精度要求高、人工操作易偏差辊道线、传送带等自动化设备对物料对接位置和角度要求严格,人工推送料箱或托盘对接时容易出现位置偏差,导致卡料或设备报警,影响产线连续运行。
3. 多品种混线生产、柔性适配困难传统刚性输送线固定路径、固定载具,难以快速响应产品换型和产能调整,产线重构成本高、周期长,制约柔性制造能力的提升。
4. 产线空间紧凑、人机混行安全隐患大车间产线布局密集,作业通道狭窄,人工搬运车与操作人员、设备维护人员混行,视线盲区和操作失误易引发碰撞事故,现场安全管理投入较大。
5. 作业数据不透明、产线协同效率低人工转运缺乏实时记录,物料在工序间的流转时间、等待时间、搬运路径等数据难以采集,产线瓶颈无法精准识别,调度优化缺乏数据支撑。
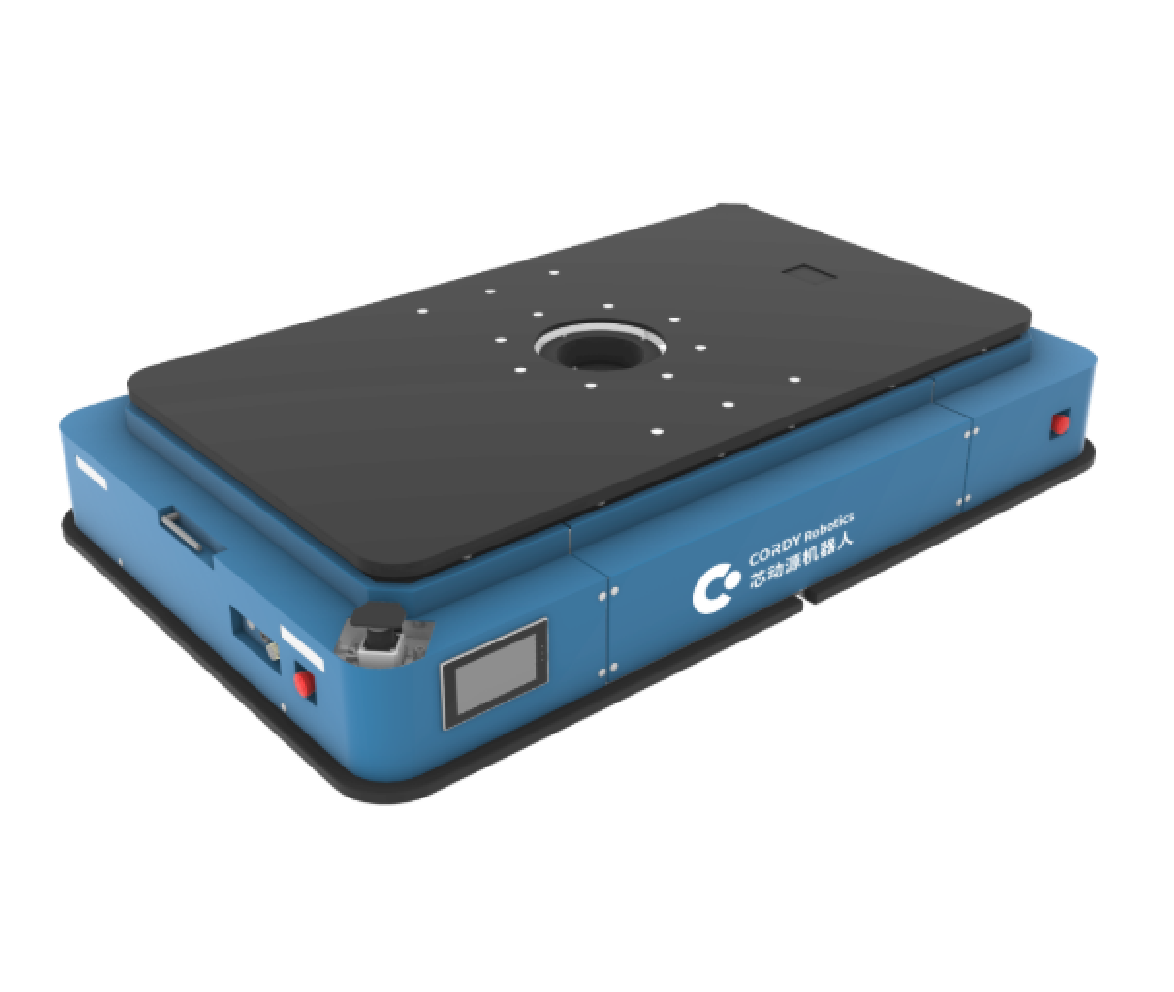
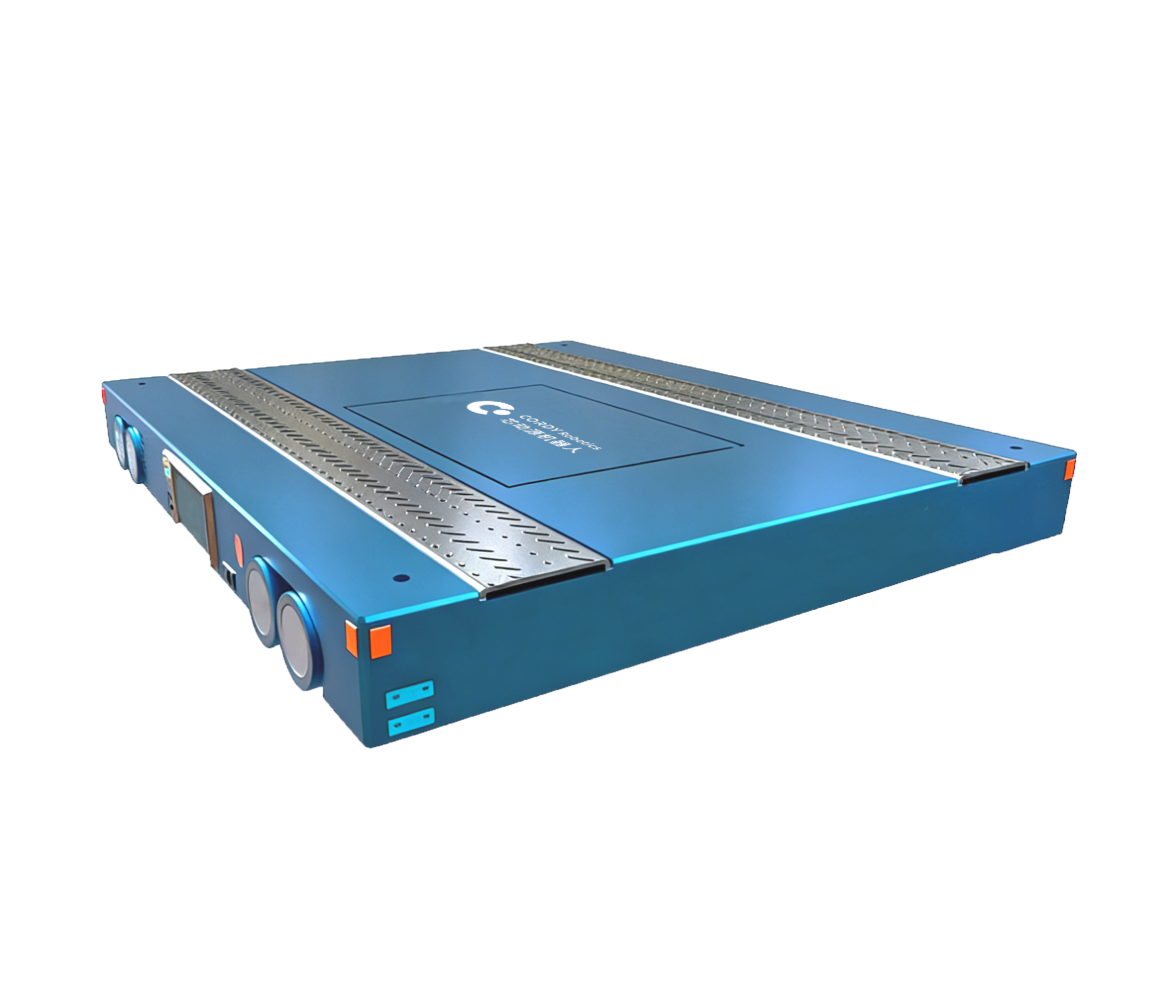
以CR-DGT1000移载传动式无人机器人为主体,配合MES与RCS调度系统,构建覆盖产线上下料、工序间转运、成品下线的智能移载作业体系:
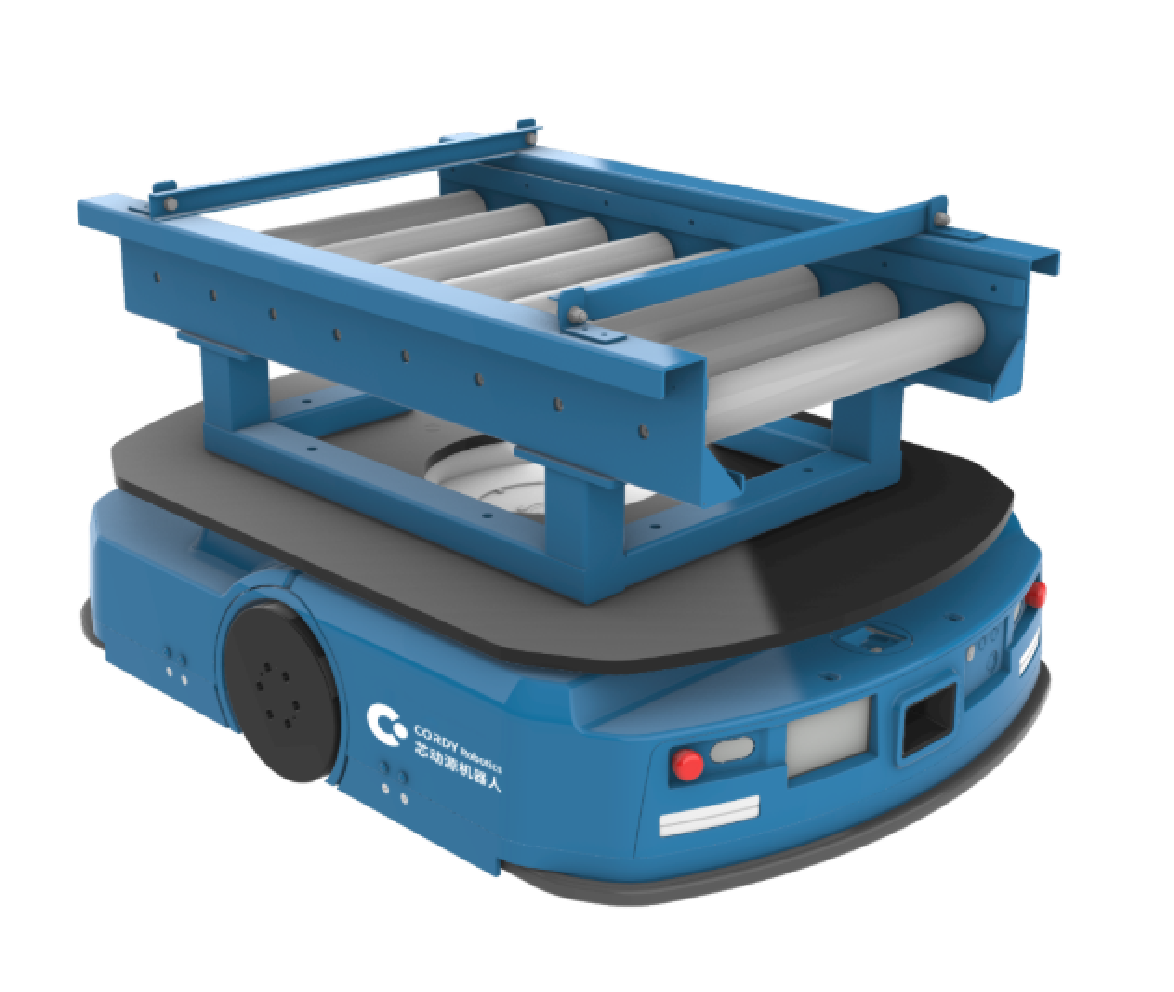
• 1000kg额定负载:额定负载1000kg,适配标准料箱、托盘及定制载具的移载需求,顶部辊筒可与产线辊道自动对接,完成物料的自动移载与转运,无需人工辅助操作。
• 激光SLAM/二维码双导航:支持激光SLAM导航与二维码导航两种方式,激光SLAM模式无需铺设地面标识,产线布局调整时无需重新施工,部署灵活,路径可动态规划。
• 辊筒自动对接移载:搭载伺服驱动辊筒系统,可与产线辊道线、传送带等设备自动对接,辊筒转速可与产线同步,实现物料的精准移载与上下料,对接稳定性高。
• 双轮差速+货定车转:采用双轮差速驱动并支持货定车转功能,可在狭窄空间内灵活转向,物料在转运过程中保持朝向稳定,适配产线紧凑布局。
• 8小时续航+1.5小时快充:续航时间8小时,充电时间≤1.5小时,支持自动回充,可满足两班倒或连续作业需求,大幅提升设备利用率,缓解产线节拍集中的运力压力。
• 作业全程可追溯:与MES系统对接,移载动作与物料、工序、时间绑定,作业数据实时上传,便于产线节拍分析与瓶颈识别,实现产线物流全程可视化与可追溯。
1. 导航与定位系统:支持激光SLAM导航与二维码导航双模式,激光SLAM模式下通过环境轮廓自主定位,无需地面标识,适配动态变化的产线环境;二维码导航精度高、成本低,适合环境稳定的场景。定位精度可达±10mm、±1°,确保移载对接精准可靠。
2. 负载与移载能力:额定负载1000kg,顶部搭载伺服驱动辊筒系统,可自动与产线辊道线、传送带对接,完成料箱、托盘等物料的自动移载与上下料,辊筒转速可与产线同步。
3. 行驶性能与通过性:额定运行速度满载1.5m/s、空载1.8m/s,旋转半径1500mm,支持货定车转功能。底盘离地间隙25mm,可适应多数工业车间的地面条件。
4. 驱动与运动方式:采用双轮差速驱动,支持前进、后退、左转、右转、原地旋转,货定车转功能确保物料在转运过程中朝向稳定,适配产线紧凑空间。
5. 电池与续航:电池规格48V40Ah磷酸铁锂,额定工况续航时间8小时,充电时间≤1.5小时,支持自动回充,可实现无人值守连续作业。
6. 外形尺寸与自重:外形尺寸1150×820×500mm(可定制),自重约200kg,机身紧凑,在产线狭窄通道与密集设备间也能灵活转向,对场地改造要求低。
7. 安全防护体系:配备激光避障传感器与物理防撞条,激光传感器实时扫描行进路径障碍物,根据距离分级减速或停车;机身周围配备物理防撞条,接触后立即触发紧急制动,全方位保障人机安全。
• 产线上料:从原料暂存区到产线设备的自动上料,辊筒与产线辊道自动对接,完成料箱或托盘的自动移载,替代人工推送,提升上料节拍稳定性。
• 工序间转运:在不同工序设备之间完成物料的自动转运与对接,按生产节拍准时配送至下一工序,减少在制品堆积与工序等待,提升产线流转效率。
• 成品下线:产线成品的自动下线移载,从产线末端自动取走成品并转运至成品暂存区或检验区,配合MES系统按工单生成任务,确保成品及时下线。
• 跨产线转运:在不同产线或车间之间完成物料的长距离转运,替代人工长距离搬运,降低劳动强度,提升转运效率与安全性。
• 空载具回收:作业过程中空料箱、空托盘的集中回收与回流,自动完成空载具的移载与转运,保持产线周边整洁,提升现场管理水平。
1. 产线对接高度的一致性:CR-DGT1000顶部辊筒高度需与产线辊道线、传送带的高度匹配,部署前应测量各对接点的实际高度,必要时调整辊筒高度或增加过渡机构,确保移载顺畅。
2. 载具规格的规范性:CR-DGT1000适配标准料箱、托盘的自动移载,非标载具或变形载具在移载中风险更高,上线前应确认载具规格统一、底部平整,避免移载偏差或物料倾倒。
3. 通道与地面条件:车间地面的坡度、裂缝、油污会影响通行,需要评估通过性或做地面处理。CR-DGT1000底盘离地间隙25mm,旋转半径1500mm,超出范围需做局部改造。
4. 产线节拍与运力规划:产线物料转运存在节拍集中的特点,需要根据生产节拍规划车辆数量与充电策略,确保高峰时段运力充足。建议在部署前按峰值节拍做演练,校核车辆数量与吞吐能力。
5. 能力边界:CR-DGT1000负责产线物料的水平移载与上下料,不替代高位货架存取作业(需配合堆高式无人叉车),也不替代物料的质检与包装作业。超出现有能力范围的环节需配套其他设备或人工完成。
Q1:CR-DGT1000能自动与产线辊道对接吗?
A:可以。CR-DGT1000搭载伺服驱动辊筒系统,可自动识别产线辊道位置并完成精准对接,辊筒转速可与产线同步,实现物料的自动移载与上下料。对接高度需与产线辊道匹配,非标对接点需提前确认规格。
Q2:激光SLAM导航和二维码导航如何选择?
A:激光SLAM导航无需铺设地面标识,产线布局调整时无需重新施工,部署灵活,适合多品种混线、布局多变的场景;二维码导航精度高、成本低、技术成熟,适合环境稳定、布局固定的产线。两种方式可根据现场条件和预算综合选择。
Q3:夜间无人作业安全吗?
A:在照明、网络与安全防护条件满足的前提下可安排夜间作业。CR-DGT1000配备激光避障+物理防撞双重安全防护,可实时感知障碍物并分级减速或紧急停车。同时建议配置远程监控与异常告警,确保夜间作业安全可控。
Q4:产线换型时需要重新部署吗?
A:激光SLAM导航模式下,产线换型或布局调整无需重新铺设地面标识,只需在调度系统中更新路径和任务配置即可快速适配。二维码导航模式下,若对接点位置变化需相应调整二维码标识。CR-DGT1000支持货定车转功能,可灵活适配不同产线布局。
Q5:现有产线需要改造吗?
A:多数情况只需做局部对接高度调整或增加过渡设施。CR-DGT1000外形尺寸1150×820×500mm,旋转半径1500mm,能适应多数产线通道。若通道宽度不足,或地面坡度、裂缝超出通行条件,则需要做局部布局调整。激光SLAM导航模式下对地面标识无要求,可最大程度减少改造工作量。
芯动源机器人(常州)有限公司坐落于江苏省常州市武进国家高新技术产业开发区新雅路18号武南工业园,是专注于工业具身机器人整机研发、生产与销售的高新技术企业。公司技术团队深耕智能机器人领域多年,以L4级无人驾驶技术和VLM视觉语言模型为核心,打造覆盖无人潜伏AMR、智能无人叉车、工业无人配送车、复合协作机器人、轮式人形机器人等全系列产品矩阵,为制造业场内物流智能化升级提供一站式解决方案。
公司产品已广泛应用于汽车零部件、3C电子、新能源锂电、光伏、半导体、食品快消、新材料等30余个行业,服务全球500多个城市,深度合作多家行业头部企业,落地数百项智能物流项目。如需了解本文相关产品与行业方案,可通过以下方式联系:
• 地址:江苏省常州市武进国家高新技术产业开发区新雅路18号武南工业园
• 电话:15151995819
• 咨询热线:400-895-7018
• 官网:https://www.cordybot.com/